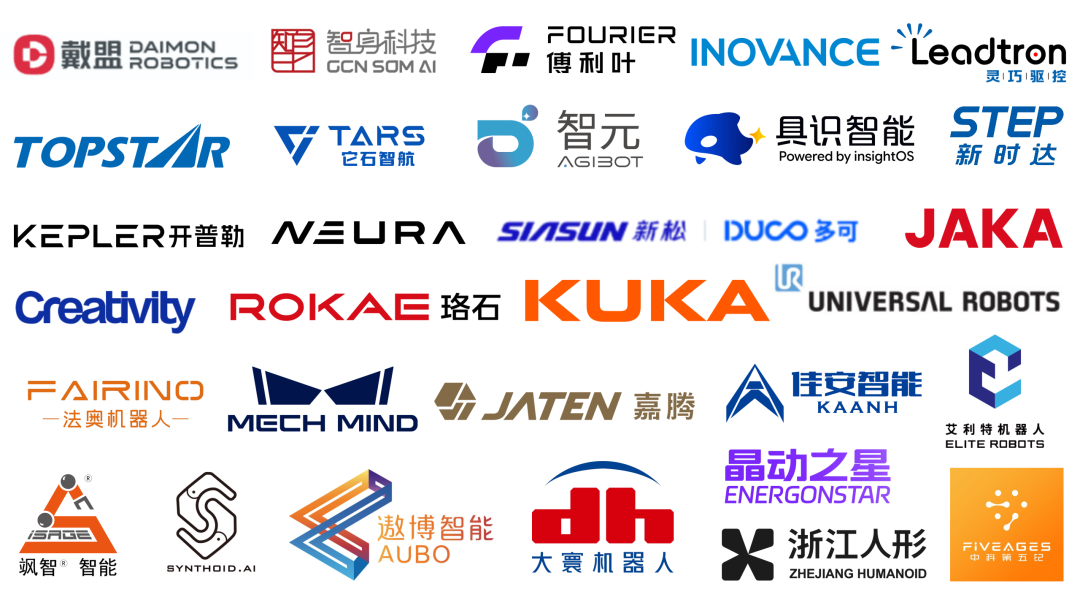
(上記ロゴのソートは前後を問わない)
上海フーリエ知能科学技術株式会社
8.1H-A001
GRWはフーリエが自主開発した次世代補助型相互作用ロボットで、リハビリテーション、養老介護、倉庫保管物流、軽工業製造などの重荷補助シーンに向けている。車輪式移動プラットフォームと両腕の協力構造に依拠して、GRWは自主的に位置決めナビゲーション、正確な操作と安全な相互作用を完成することができて、運搬、配達、移載及び力の補助などの高負荷任務を担当する。モジュール化された両腕は、さまざまなエンドエフェクトツールの迅速な切り替えをサポートし、さまざまなシーンでの柔軟な拡張ニーズを満たしています。
深セン匯川技術株式会社
8.1H-A001
匯川車輪式人型ロボットH 1製品は車輪式人型ロボット製品であり、高い環境適応、柔軟な空間適応、信頼性のあるハードウェア設計、強大な運動能力、感知能力及び相互作用能力を備え、工業、ビジネスウェア、数採、科学研究、教育などのシーンに適した汎用作業人型ロボットである。
上海ケプラーロボット有限公司
8.1H-A001
ケプラーK 2オオスズメバチは工業シーンに向けて着地する人型ロボットで、「感知-意思決定-実行」の一体化能力を備えており、複雑な環境の中で多種類の作業任務を遂行することができる。「1時間充電して8時間連続乾燥」という超長航続と両腕協同で30 kgの大負荷能力を実現した。
上海其石智航技術有限公司
8.1H-A001
AWE 3.7体知能大モデル駆動の自動車ハーネス挿着ロボットソリューションは、自動車ハーネス工場の上料、配線、挿着などの高精度で柔軟性のある製造段階に向けている。
AWE 3.7体の知能大モデルでロボットを駆動して共同作業を行い、超長距離、精密で複雑な連続タスクをカバーする。方案はHuman-Centricデータ標準式、多モード感知と高精度連続制御を通じて、サブミリレベルの操作を実現し、異常降級、任務再スケジューリングと多機協同をサポートする。従来の人工に高度に依存したハーネス生産方式に比べ、精度が高く、連続作業が可能であり、規模化が可能であるという利点がある。
上海具識知能科学技術有限公司
8.1H-A001
InsightOS Semanticは、具識知能が具身シーンに向けて構築したセマンティック知能体システムである。ロボット本体、環境、タスク、Skill、実行経験を意味的に接続し、自然言語のニーズをロボットが実行できるタスクに変換し、理解-計画-実行-進化の完全な閉ループを貫通して理解します。InsightOS Semanticは販売倉庫の集荷配送、パレタイジングの取り外し運搬、多機協同パイプライン、タイミング巡回検査などのシーンをサポートし、人型ロボット、四足ロボット、アーム、移動ロボットなどの多種の本体を接続することができる。
智身科技(北京)有限公司
8.1H-A001
鋼镚L 1は特殊と業界応用のために作られた15キロ級の生体模造四足ロボットで、業界で唯一720度のバック宙を完成できるロボット犬である。AIを用いて輸送制御アルゴリズムと強力な動力システムを強化し、最大速度は3.7 m/sで、山道、廃墟、砂地などの複雑な地形の中で知能決定と自己平衡を実現することができる、8 kgの負荷、120分間の航続をサポートする。ユーザーが標準化インタフェースを通じて、柔軟に統合式の開発をサポートし、多業界シーンを支援する。
銅ハンマーM 1
銅ハンマーM 1は自重が軽く、負荷が大きく、航続距離が長く、防護が強く、運動が柔軟で安定しているなどの優位性を備え、移動速度は6-8 m/sに達することができる。学習運動モデルを内蔵し、耐衝撃、耐外乱、転倒自己回復、動的適応などの能力を持ち、各種類の地形道路状況に自主的に適応することができる、豊富な電力供給と通信インタフェースを提供し、安全パトロール、電力巡回検査、物流輸送、任務処置、人員捜索救助などの応用需要を満たす。
深セン市器用駆動制御技術有限公司
8.1H-A001
DH116
DH 116シリーズの五指の精巧な手は深セン市の精巧な駆動制御技術有限会社が開発した第2世代量産版の五指の精巧な手である。
DH 116シリーズの器用な手はブラシレス中空カップモータ駆動、ウォームホイールウォーム伝達方案を採用し、合計11の自由度、自重545 g、指先、掌心触覚センサを配置でき、法線方向力、接線方向力、接線方向力方向などの多次元力触覚情報を知覚できる。
DH116S
DH 116 Sシリーズの器用な手は深セン市器用駆動制御技術有限会社が中小サイズの人型ロボットのためにカスタマイズした究極の軽量型器用な小手である。
DH 116 Sシリーズの器用な手はウォームホイールウォーム伝動方式を採用し、147.54*73.53*26.35 mmの極致空間内容納11自由度、6能動自由度設計、自己研究高効率、高トルク、低温上昇のブラシレス中空カップモータモジュール、高出力密度の多合一駆動器、高精度、高応答のマイクロエンコーダを採用し、五本指と手のひらに多モード触覚センサを配置することができる。
DH116P
DH 116 Pシリーズの五指の精巧な手は深セン市の精巧な駆動制御技術有限会社が開発した第2世代量産版の五指の精巧な手である。本シリーズはブラシレス中空カップモータ駆動、ウォームホイールウォーム伝動方式を採用し、合計11の自由度、自重490 g、指先、掌心触覚センサを配置でき、法線方向力、接線方向力、接線方向力方向などの多次元力触覚情報を知覚できる。
ECTシリーズ中空カップモータ
技術パラメータ:
・シャーシサイズ:Φ12、Φ16、Φ22、Φ30
・定格トルク:4.2 mNm~92 mNm
·最大转矩:18.6牛米~1935牛米
価値の主張:
·
·より安定した動作
·より低い温度上昇
·より小さいボリューム
IEGDマイクロサーボシリンダ
技術パラメータ:
・最大推力:50N~400N
・空荷重速度:8mm/s~120mm/s
・繰り返し位置決め精度:±0.002mm
価値主張:小体積、高爆発、ミクロン精密制御、駆動制御一体。
マルチコンビネーションドライバ
製品のハイライト:
·
·超強性能、最適効率制御、軌跡整形技術、変慣性量システム制振技術。
·PWMスイッチング周波数デフォルト50 kHz、最大100 kHz(カスタマイズ可能)
·6-21軸は必要に応じてカスタマイズ可能
左にスライドして詳細を表示
戴盟(深セン)ロボット科学技術有限公司
8.1H-A001
戴盟が発売した無本体数採取爪+ヘッドリングUIは、DM-DataClawとDM-DataVisionの協同作業に基づいて、身体知能に向けた軽量化多モードデータ収集システムを構築する。
7.1 H-E 001節カードロボット
自動車製造業
ヤカ・カルゴ
本プロジェクトは節卡と華域電動が共同で研究開発し、華域百万級電機の実際の量産ラインに基づいて研磨検証し、量産着地能力を備えた人型ロボットの実景標識であり、実際の着地、長距離連続、多機協同、複製可能な普及を実現する。
方案は物理AIを理念とし、自己研究AIエージェント及び節輪式人型ロボットを用いて協同生産ラインを構築し、モータハウジングを通じて輸送、クロスマシンの受け渡し、伝動部品の組み立て、ネジロック、完成品入庫の全プロセス無人化閉ループをつかむ。2機はシームレスに回転し、1本の0.5 mmねじ精密ねじロックはわずか10秒で、組み立ての一致性と良品率を保障し、労働者を繰り返しの労働から解放し、技術調整と品質管理制御に転向し、人間機械の協同生産革新を完成させた。
ハードウェアは自己研磨ホイール式シャーシ、昇降柱と人型両腕を採用し、3 D視覚、レーザーレーダー、多次元力センシングを集積する。
物流業界
ヤカ・カルゴ
工場内部の物流環節に焦点を当て、多規格重荷箱の運搬、積み上げ整理などの場面に対して、人工運搬の労働強度が大きく、伝統的なAGVは輸送だけでは積み上げができず、密集積み上げと半遮蔽環境下での正確な識別が難しく、交換プログラミング周期が長いなどの痛い点を解決する。
スキームはJAKA Kargo重負荷車輪式人型ロボットに基づき、業界最大の片持ちアーム25 kg負荷、7軸両持ち、全方向移動シャーシの全身協同能力を備え、0-2.5メートルの全高さ作業範囲をカバーすることができる。VLM視覚大モデルを用いて位置決め識別と空間位置判断を実現し、正確に1 cmまで狭い箱の持ち上げエッジを位置決めすることができる、6次元力制御センサによりスタック中にリアルタイムで接触力を感知し、安定した符号配置と滑り止めを実現する。
8.1 H-F 008エリット
光インフラストラクチャ・シーン統合ワークステーション
Prioバルク大モデル賦能光インフラ建設業界
「元啓Prio」の体大模型を統一スマートベースとし、「一脳多形」技術体系を受け継ぎ、協力、複合、人形などの多形態ロボットに対して共同管理の深さ融合視覚-言語-動作大模型とリアルタイムモーメント感知を統一的に配置し、光基建設業の組み立て、輸送、交換線、テスト、巡検などの基礎的な仕事を完成した。
全プロセス自動化協同により、最適な形態を柔軟に調合して対応工程を完成でき、サブミリレベルの精度と微力感知柔軟な組み立てを実現し、高精度と高柔軟性を兼ね備え、良率と生産能力を著しく向上させ、人的コストを削減する。
半導体業界
プリモボディモデルによるマルチロボット共同管理
全体のシーンは元啓プリモ具身大モデルをスマートベースとし、「一脳多形」技術体系を受け継ぎ、多形態ロボットに対して統一的にエネルギーを与える:
·全自己研連携アームに遠隔操作アルゴリズムを組み合わせた両腕遠隔操作ロボット、
·要求に応じてデスクトップの任意の物体を把持し、指定された位置に正確に配置された万物把持ロボット、
·
·体知能双腕運動計画アルゴリズムを集積し、圧延ベルト穿孔などの精密組立任務をスムーズに完成できる精密組立ロボット、
·製品の箱詰め梱包を自主的に完了できる箱詰め梱包ロボット。
8.1 H-A 126クリエイティブ
高端精密制造
プロジェクトは「AI垂直大模型+人型ロボット+CNC知能数値制御工作機械」を技術核心とし、高性能ハードウェア構造を組み合わせ、数値制御工作機械の精密加工細分領域に集中して解決し、自己研究垂直模型駆動人型ロボットを通じて知能数値制御工作機械の生産過程における上下材料、残屑の整理、工作機械の操作、部品の洗浄、品質検査、運搬入庫などのシーンを通じて人型ロボットの適応カバー多品種混線加工生産シーンを実現し、本当に無人化黒灯工場を実現する。
本プロジェクトは簡単な設備置換ではなく、精密加工分野向けの具身知能ベースモデルを構築し、AI大モデル、アルゴリズム体系、自主機械学習を核心ベースとし、真っ先にCNC多品種部品の無人上下材料/操作などの典型的なシーンで工事化学検査証を完成し、複製可能、拡張可能、反復可能な業界基礎能力プラットフォームを形成し、離散製造業の知能化アップグレードに戦略性、基礎性、ベース式サポートを提供する。
8.1 H-D 018颯智
自動車製造業
颯智知能六アームロボット
自動車部品組立ステーションに向けて、颯智知能六アームロボットは多アーム協同により組立と締付作業を完成する:
側面2本のアームは部品の組み立てを担当し、上方のアームは同期してネジ締めを実行する。マルチアーム協同と空間階層作業を通じて、複数の工程を同一のステーションに集積し、人手参加と工程間の待ち時間を減らし、組立タクトとステーションの集積度を高める。従来のシングルアーム方式に比べて、マルチアーム協同は組立、位置決め、締付などの任務の並行実行を実現でき、自動車部品の多工程、高協同のフレキシブルな組立シーンに適している。
颯智知能四腕ロボット
工業生産における材料運搬、設備上下材料及びステーション間輸送などのシーンに向けて、颯智知能四アームロボットは世界モデルを融合し、作業環境、材料、設備及び任務に対する理解と自主計画を実現し、多アームが協力して把持、運搬、上下材料などの作業を完成する。従来の自動化設備の柔軟性不足、交換型調整のコストが高く、複雑なシーンの適応能力が限られているなどの問題に対して、世界モデルに基づいて環境理解、任務計画と動作実行能力を強化し、異なる材料、異なるステーション、多様な生産任務に適応でき、より柔軟で効率的な知能運搬と上下材料を実現する。
8.1 H-D 016ビッグワン
商用サービス業
人型ロボットは大寰ADH-5-6五本指の器用な手を搭載し、自然で流暢な人間機械の臨場的なインタラクションを実現する。観客がロボットにインタラクティブな信号を発信した後、ロボットは自ら物品の出し入れと手渡し動作を完了し、帆袋を片手から別の手に安定的に移し、そして対面手渡しを完了し、器用な手の人間機械のインタラクションシーンにおける感知応答、両手の協同と精細な操作能力を展示することができる。
物流業界
三本指の器用な手と人型ロボット
人型ロボットは大環ロボット(DH-ROBOTICS)UDH-3-7重負荷三本指の器用な手を搭載し、視覚誘導の下で枠搬送、多タイプ物品選別(タオル、小箱、円柱)、重量物の把持と配達(重荷重ショッピングかご)などの連続操作任務の実演を順次完成した。豊富な把持姿勢と良好な環境適応能力を通じて、器用な手は安定して異なる物体の把持実行を完成することができて、複雑なシーンの下での汎化把持能力と器用な操作能力を展示する。
7.1 H-A 225メルカマンド
物流業界
双人形ロボットが上下材&カゴと連携して運搬
ロボットは体を備えた脳の知能感知とAI計画能力を通じて、Mech-Handの精細な操作能力を結合して、ワークを自主的に識別し、任務を理解し、経路計画と動作実行を完了することができる。
実際の工業環境における複雑なワークピース、多変数のワークスペース、および動的なシーンに直面して、ロボットは依然として安定、安全、効率的な作業を維持し、将来のスマート製造とスマート物流シーンに新しい自動化ソリューションを提供することができる。
医薬、小売などの業界
透明物体汎化把持
透明な物体は常にロボットの視覚分野の大きな挑戦である。ガラス、プラスチックなどの透明な材質は屈折、多重反射などを生じやすいため、伝統的な視覚方案は正確に識別することが困難であることが多い。
このユニットの中で、工業ロボットはメッカマンドの汎用「眼脳手」技術を融合することにより、知能視覚知覚とAIアルゴリズム能力を利用して、一般的な透明物品を汎化して識別することができ、透明物体の正確な把持と配置を実現し、商超、医療などの業界の透明部品自動選別の難題を効果的に解決する。
8.1 H-A 130における科第五紀
物流業界
「紀霊」具身ロボット
このシーンは主に組立工場の自動化上料全プロセスに適しており、人工的に箱物材料の輸送、生産ラインテーブルの正確な上料、完成品/空箱の整列積み上げ、廃棄物回収などの繰り返し性、高強度、高周波数の材料運搬作業を全面的に代替することができ、3 C電子、蒸気配合、軽工業製造などの多品種生産ラインの作業状況を幅広く配合することができ、人工運搬効率が低く、労働強度が高く、人工コストが高く、作業標準化が不足し、ハイリスクステーションの人工操作リスクが大きいなどの業界の痛い点を効果的に解決し、生産ラインの材料流転全プロセスの自動化、標準化、無人化運転の実現を助力する。
7.1 H-B 020中科ケイ素紀
物流業界
「無限」ホイール型人型ロボット、CasiaHand業界クラスの器用な手、把持プラットフォーム(物流選別システム)
倉庫保管物流、電子商取引の振り分けなどの混流選別の一環に応用し、車輪式人型ロボットは器用な手を搭載し、多品種、異形、フレキシブルな材料の識別、把持と選別のヤードを完成する。
従来の選別設備の不規則、損傷しやすい、多SKU材料の適応性が悪く、交換には治具を交換しなければならないという難題を解決し、1セットのシステムで大量のSKUを汎化することができる。
独自の優位性:Brain-Siサイズ脳モデルは99%種類の人の操作任務をカバーし、高精度の力制御により「万物をつかむことができる」を実現し、ソフト・ハードウェアの全スタック自己研究、全マトリックス階層化はハイエンド性能と工業コストを両立し、配置周期と総合コストは同類の方案より顕著に優れている。
8.1 H-F 008浙江人形
物流業界
汎用フレキシブル作業ロボットNAVIAI WA 1とWA 2
従来の設備が対応しにくい材料の形態が異なり、テクスチャが不足し、スタックが混在するなどの多種の材料選別の難題に対して、NAVIAIロボットは複数のホイールアームロボットの協同作業を通じて、視覚、力覚と触覚の多モード感知を融合し、材料箱の汎化運搬(効率≦35 s/回、成功率99%)、多品種の無秩序選別(成功率≧90%)、及び精密組み立て(精度は最高0.03 mmに達する)を実現し、従来の設備の柔軟性と汎化作業における限界を突破する。
8.1 H-F 008サイソルド
せいみつせいぞう
SynRobot 03
SynRobot 03は3 C電子、自動車部品の高精密組立シーンに向けて、ネジロック付、PCB板挿着技術の痛い点に焦点を当てている。
SaiVLA端から端までの大モデルによってゼロサンプル汎化を実現し、LIBERO基準の平均成功率は99.0%で、新生産ラインはティーチング採集を必要とせず、交換してすぐに使用する、SaiWorldModelの3次元再構築により、意思決定をトレーサビリティ化し、AIブラックボックスを回避する、NVIDIA Thor計算力プラットフォームを搭載し、端側推論は40 msまで低く、オフラインで独立して運転する。ヘッドカーTier 1サプライヤーの生産ラインに大量に着地し、実際の複雑な状況検証を受けた。
8.1 H-B 102法奥
複雑な環境作業と特殊なシーン
輪脚ロボットの身体知能遠隔操作
この方案は主に工業製造、危険作業、複雑な環境作業及び特殊な場面に応用され、遠隔操作技術を通じて人間と機械の協同を実現し、作業員が輪足ロボットの立ち入りが不便或いは安全リスクが存在する区域に遠隔制御し、移動、操作及び現場作業を完成する。
複雑、危険、非構造化工業環境における人員の直接作業困難、ロボットの自主作業適応性不足などの問題を解決する。
ロボットは平地、坂道、階段などの複雑な環境に適応することができます。遠隔操作技術を結合し、ロボットの運動及び作業動作の正確な制御を実現する。従来のホイールロボットに比べて、より強い環境通過能力と空間適応性を備え、複雑な産業シーンの遠隔作業能力をさらに拡張することができる。
7.1 H-B 257ニュータイマ
こうぎょうせいぞう
人型ロボットと連携した溶接インテリジェントモデルワークステーションのフルチェーンソリューション
工業溶接、ワークの輸送及び品質検査のシーンに向けて、車輪式人型ロボットと直立式人型ロボットの協同作業を採用し、統一自己研究・智制御プラットフォームから任務のスケジューリングとミリ秒級の連動を実現する。
車輪式人型ロボットはワークの把持、輸送及び上下材料を自主的に完成し、直立式人型ロボットはフレキシブル溶接を完成し、同時に溶接ビードの視覚検査を展開し、「すなわち溶接即検査」を実現した。方案は迅速なプログラミング、モジュール化の生産換え及び7×24時間の連続作業をサポートし、多規格ワークピースを適応でき、伝統的な溶接生産ラインのインテリジェント化、柔軟性化のアップグレードに新しい経路を提供する。
7.1 H-A 239中科新松
自動車製造
身体知能自動車ロック部品検査
両腕協同+力制御+多モード具身知能、人工手触りを復刻してロック体開閉試験を行う、生産ラインの治具を大規模に改造する必要はなく、新品の交換は迅速に教示するだけである。汎用人型プラットフォームは他の内装部品の検査に多重化でき、着地コストはカスタム専用機より低く、自動車部品の生産ラインが着地した経験がある。
半導体業界
ボディインテリジェント半導体クリップアセンブリ
半導体パッケージ試験後のラインに向けて、ピントクリップ(Magazine/マガジン)のチップフレーム装填、上下材料と変位組立工程は、3 C半導体精密製造シーンに属し、既存の人工ステーションに直接配置することができる。
両腕協同構造を採用し、片手で位置決めし、片手で組み立て、人工作業ロジックを模擬する、視覚認識と力制御フィードバックを融合し、サブミリレベルの精密挿着を実現し、人工より良率が優れている、人型プラットフォームは既存のステーションと治具を直接多重化でき、生産ラインを改造する必要はない、汎用機器のスマートベースに依存して、新品種を交換するにはティーチングだけで迅速に移行することができ、限界配置コストは専用機案よりはるかに低く、半導体封止シーンで実景検証を完了した。
自動車製造
ボディ&AMR倉庫ライン連携ソリューション
ライブラリカードの単機ハードウェアから工業知能体ソリューションへの進化の方向を実行し、具身&AMRは多モード感知に依拠して、自主的に箱、パレット識別、フレキシブル把持と積み上げ作業を完成し、多種類の移動シャーシと連動して材料輸送、ステーションドッキングと空パレット還流を実現する。FleetスケジューリングとKM‑Copilot AI能力に依拠して、箱全体の運搬、材料の選別を実現し、倉庫貯蔵と生産ラインの間の工業物流リンクの端から端までの閉ループを開通し、非構造化シーンの柔軟性作業、多設備の協同能力、適配線辺倉、半製品キャッシュなどの工業の実際のシーンを示した。
パラメータ
●ロボット:クーカAMR 600 i、APT、MIRO 3
●ナビゲーション方式:レーザーSLAM
●知覚能力:3 D視覚認識、力覚柔軟制御、動的障害物検出
半導体業界
UR Gen 7コラボレーションロボット
本方案は半導体後道試験工程のウエハ上下段に応用し、UR Gen 7協力ロボットを用いてオープンボートマガジンからのウエハの自動出し入れ運搬作業を完成する。人工的に繰り返しチップを取る代わりに、ウェハの傷、静電汚染のリスクを低減する。ロボットの新しいTool Flangeには4組の機能インタフェースが付属しており、腕の外部の無巻線設計を実現し、パイプラインの干渉を減らす。方案は多種のウェハカートリッジを配置するのに適しており、大規模な生産ラインを改造する必要がなく、迅速に配置することができ、人機が協力して安全で、柔軟性が強く、着地コストが低い。
倉庫物流業界
UR 20+MiR 1200パレット搬送車
UR 20協力ロボットはパレタイジングを担当し、MiR無人フォークリフトは荷取りを担当し、2段の自動化は無人閉ループにつながっている:完成品のコードがいっぱいになると自動的に引き離され、生産ラインは人や車を待つために止まることはない。全体の方案は地面を改造する必要はなく、磁気ストライプのQRコードを敷かないで、MiRは3 D視覚とAIによってパレットを自主的に識別して、積み上げ排出位置の配置偏差に対して許容度があって、精密ドッキング治具を省いて、UR 20は敷地が小さく、型替えが速く、生産ラインのレイアウト調整が非常に便利である。
せいみつせいぞう
人型ロボット
本ユニットは主にロボット自動組立ラインに応用され、カバーされたコアシーンは以下を含む:
·協力ロボット組立:フレキシブルラインで部品の把持、位置決め、取り付け、締め付けなどの工程を完成し、多品種、小ロットの組立需要に適している。
·人型ロボットのネジ打ち:人型ロボットの構造部品の組み立てに対して、高精度、高トルク制御のネジロック作業を完成する。
業界の同類方案の多くは単一力制御或いは単純位置制御であり、異形部品、フレキシブル部品に対する適応性が悪い、我々の方案は多次元力知覚+視覚誘導+適応締付アルゴリズムを融合し、ワークの公差変化と組立ギャップの変動に適応することができる。
3 C製造
ふくごうロボット
本ユニットは主に3 C業界のCNC自動化上下材料環節に応用し、携帯電話の中枠、タブレット後殻、ノートパソコン構造部品などの金属/非金属部品のCNC加工プロセスをカバーする。
業界の同類方案はティーチングプログラミングや簡単なポイント制御を採用することが多く、型替えには再プログラミングや人工ティーチングが必要で、切り替え時間が長い、佳安知能自研KaanhFlowデジタル化プラットフォームは、AIアルゴリズムを通じて、生産ライン上の複合ロボットの運行軌跡とサービステーブルを自動的に計画し、ロボットの作業効率を最大限に高めることができる。同時に、佳安複合ロボットは治具と視覚テンプレートを交換するだけで交換が完了し、小ロット多品種の生産ラインに適している。
8.1 H-D 015智元
せいみつせいぞう
エルフG 2産線上下料
精霊G 2ロボットはパイプラインの柔軟性方案に合わせて、その自由度の高い腕と触覚フィードバックを利用して、精密部品の正確な把持と投入を完成した。ロボットは視覚精密位置決め、知能単材把持、上材区位置識別、適応精密上材及び下材還流閉ループを完成でき、作業成功率>99.9%、MTBF ≥ 7*24h。
7.1 H-D 016嘉騰
物流業界
身体知能全方向シャーシ応用
シャーシの最大負荷は100 kg、両腕の定格負荷は20 kgである。材料運搬、ライン上の材料、材料の選別などの常態化した工業作業を完成することができる。設備はSMT狭窄ラック通路、自動車ハーネスコンパクトステーションなどの複雑な空間をスムーズに行き来でき、3 C電子、倉庫物流、自動車製造などの多種類の工業シーンに幅広く適合し、ホイールアームロボットを実際の生産状況に真に適合させる。設備は自己研究多モード感知システムを搭載し、深さカメラ、3 D SLAMナビゲーション、視覚二次精密測位技術を融合し、ミリレベルの高精度ナビゲーション移動と正確な把握を実現する。
7.1 H-B 252モバイルインテリジェント
自動車製造
自動車の全チェーンソリューション
本展示品は協力ロボットの自動車製造の多工程フレキシブル集積応用を展示し、磨き、ロック、運搬、塗装、接着剤塗布、検査の典型的な技術をカバーする。ロボットは車体部品の作業に迅速に適応でき、重厚な安全フェンスを必要とせず、人間と機械が協力して柔軟にタスクを切り替えることができる。ワーク研磨中に研磨力度を安定的に制御し、ロック付工程で正確に制御トルクを制御する、一連の方案は高い柔軟性と安全性を兼ね備え、多車種混合ライン生産に適している迅速な型替えができ、人工的な重複労働強度を効果的に下げ、生産の一致性と良品率を高め、車企業生産ラインの軽量化、知能化のグレードアップを助け、完成車と部品の知能製造シーンに適用する。
7.1 H-E 020ロックロボット
せいみつせいぞう
ロージー石太白ARシリーズ人型力制御アーム
ロージー探索ロボットは「固定プログラム実行」から「環境を感知し、自主的に意思決定し、柔軟性のある作業」にアップグレードされた。ロ石太白AR人型力制御アームは、全関節の高精度力感知と高動態力制御能力に依拠して、複雑な材料と非構造化環境に適応でき、柔軟性、精度と安定性を両立し、産業化応用を徐々に実現している。
例えば、3 C電子、新エネルギーリチウム電気、自動車部品などの工業シーンにおける精密検査、挿着と組立の一環で、USBなどの極小公差部品が材料の誤差、位置偏差及び外部干渉の下で安定して組み立てることが難しい問題を解決することができる。視覚+力覚多モードモデルに基づいて、自己研究具身垂類技能モデルを搭載し、模倣学習と人類の環強化学習を結合し、分級戦略の最適化を実現し、任務の成功率は95%-99%に達した。
8.1 H-E 016 NEURAロボット
自動車製造
認知ロボットの視覚検出
このAI訓練を受けた溶接点欠陥識別システムは、高い適応性を備えており、自動車部品の品質検査分野に応用できる。移動シャーシ環境に基づいてロボットは自動的に位置決めを完了し、溶接点欠陥認識の作業能力を示すことができる。
7.1 H-B 252晶動の心
指でtaskをつかむ
·逆ロボット運動学、到着位置、7次元方程式を逆解して7関節の速度を算出する、
·視覚は点雲分析を採用し、立体物であればつかむことができる、
·点雲を採用しているので、障害物を完全に避けて、何もぶつからない;
·大ループの効率タクトについて:最適解は必ずしも省電力ではなく、エンコーダは最適解を得ることができるが、インテリジェントなシーンに対応することはできず、私たちはこれを捕まえることができ、コードステップを踏むことができ、すべてのタスクは同じアルゴリズムである、
·知覚:ロボットは物品の幾何学を分析し、形状と最適な把持点を理解する、
·ジェスチャー認識:彼はすべての人を知ることができますが、今はプログラムは手だけに注目して、次は腕の意味を入れて人とやり取りします。
(上記は一部の展示業者のシーンの例であり、順序は前後を問わない)
人型ロボット本体から、リアルな産業シーンまで、ロボットと製造業の融合が進んでいる。
2026中国国際工業博覧会ロボット展は、豊富な製品展示と応用実践を通じて、具身工業が技術探索からシーンの着地に向かうより多くの可能性を示す。